Autonomous Run
キャンパスの往復1.2 km をLiDARとジャイロオドメトリでナビゲーション
走行の記録
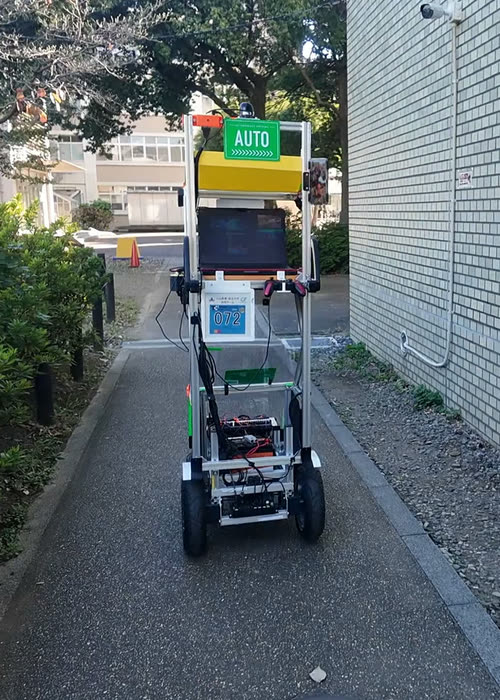
2026年10月11日の午後,キャンパス内でロボットが自律走行した様子を動画にしました. スタートからゴールまでの34分28秒を,約35倍速の1分に縮めています. 道路や建物の脇の細い通路を通る往復1,181 mの経路を,ロボットは最後まで自律で走りきりました.
ロボットには前日に,走行したい経路を教えました. オペレーターがロボットをリモート操作して,実際にその経路を走らせました. このとき,ロボットは周辺の建物や植生などの様子を,3D-LiDARというセンサーで計測しています. 3D-LiDARは距離センサーで,周辺の3次元の点の集まりを得ることができます. これをデータ処理して,キャンパスの立体的な地図を作ります.
自律走行では,走りながら測った点の集合をこの地図と照らし合わせて自分のいる場所を求め, 経路からのずれを修正しながら進みます. 上の3D表示では,その地図とオレンジ色の線で示した今回の道筋を,好きな角度から眺められます. 右の平面図には,教えた経路と停止線の位置を示しました.
経路の途中には停止線を10か所設けてあり,ロボットはそこで必ず止まります. 周りを随行者が確かめて開始ボタンを押すと,走行を再開する決まりです. この合図を除くと,今回の走行で人がロボットを操作した場面はありませんでした. 障害物の判定を手で解除することも,走行を途中で止めることもなく,ゴールまでたどり着いています. 動画の下にある「走行の記録」の行を押すと,その場面から動画を再生できます.
実験のひとつとして,スタートから約880 mの地点で,撮影していた人がわざとロボットの正面に立ちました. ロボットは前方の人を障害物として捉えて止まり,34.8秒後に人がよけると, 指示をしなくても自分で走行を再開しています. また,停止線1と2のあいだ(スタートから約126〜207 mの約80 m)は,道の片側から草木が張り出していて, 車体が枝葉に触れそうになる区間です. こうした区間では,枝葉のたびに止まらないよう,障害物を見張りながら,教えた経路から横にずれて走行します. ずれてよい幅(この区間では右に1.0 mまで)は人が決めておき,どれだけずれるかはロボットが自律的に判断します. 今回は最大で0.5 m右にずれて通り抜けました.
さらに,ロボットは走行中の揺れを記録していて,そこから路面の粗さを調べています. 段差の大きいところは,ロボットの車体を傷めるうえ,自己位置推定にも望ましくありません. そのため,揺れの大きかった場所では,次の走行から速度を落とすようにしています. 今回の走行では,前の走行で見つけた27か所で速度を落としました. このロボットは,同じ経路を繰り返し走るほど,安全に走れるようになる仕組みを持っています.
停止線での合図のほかに人が操作せず,初めてゴールまで走りきったのは,同じ日の午前の走行でした. その後も同じ経路で走行を続けています. 下の「これまでの走行」に,その午前の走行から今までの6回を挙げました. 6回とも,停止線での合図のほかに人が操作することなくゴールしています. 時間はスタートからゴールまでで,停止線で止まっていた時間を含みます.