03 / 03
LiDAR Ambient
ロボットの走行の記録から作る環境音と映像
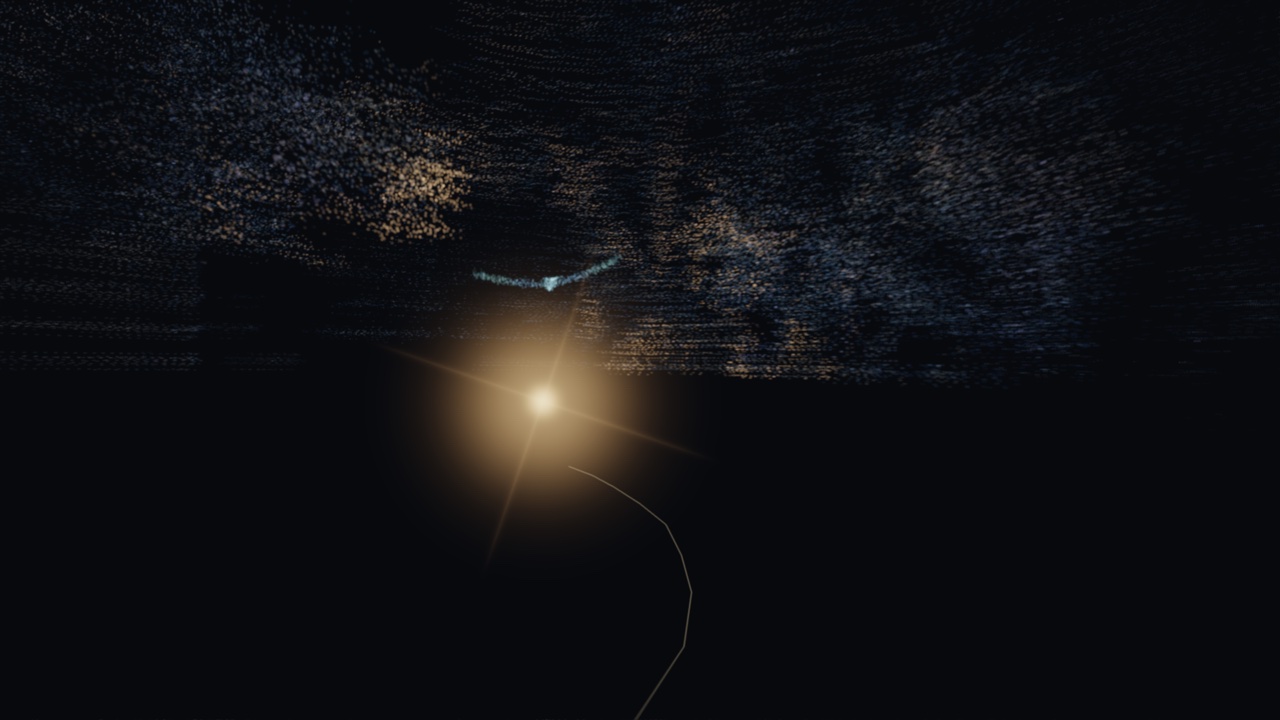
2026.07.19 / 2時間1分の走行を2倍速の60分にした動画 / 灯りについてくる青い鳥は記録に無い演出です
YouTube のチャンネルでほかの動画を見る ↗
移動ロボットは,走りながら3D-LiDARで周りを測り続けています. その走行の記録から,空間のかたちを音と映像に写した環境音の動画を作り,YouTubeで公開しています. 研究のために集めたデータを,論文とは違うかたちで研究室の外に届ける試みです.
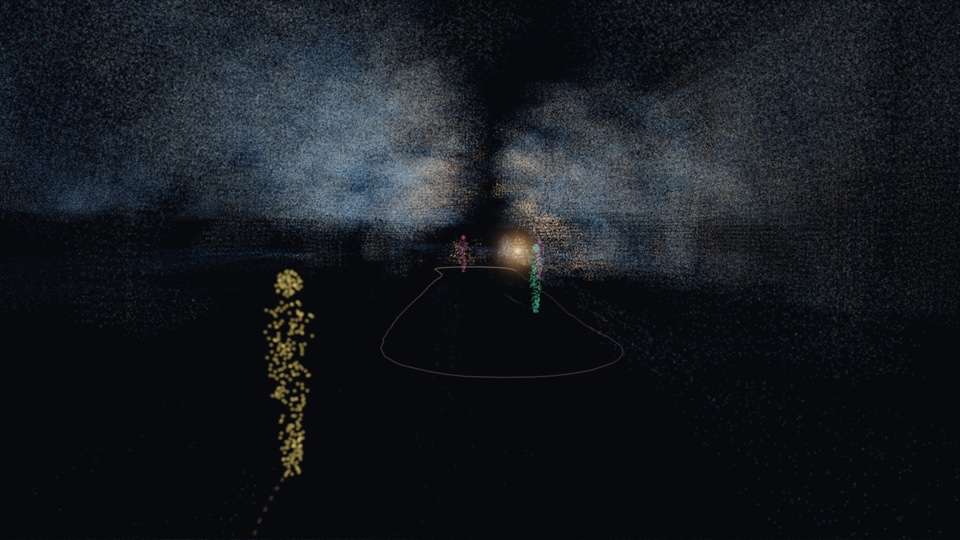
映像では,LiDARの点を見えた時刻に光らせ,少しずつ薄れさせます. ロボットのいる所には灯りを置いています. 音は,周りの開け方,高さ,点の密度などの変化から,プログラムで合成しています. 生成AIや既存の音源は使っていません.
使っているのは,研究室のロボットがキャンパスや街を走った記録です. カメラの画像は使わず,歩いている人の点は取り除くか,光の人形に置き換えています. 地名や,場所がわかる座標は出していません.
上の動画は,2026年7月19日の夜に約2時間走った記録から作りました. 3D Campusの点群地図と同じ走行です. センサーは上向きに測るJT16だけなので,地面はほとんど写らず,見上げた景色になります. ロボットが車輪の回転から求めた位置を,LiDARで1 m以上直した所では,鐘が鳴ります. ほかの動画は,YouTubeのチャンネルで見られます.